MicroPython IMU - Gyro kalibracija

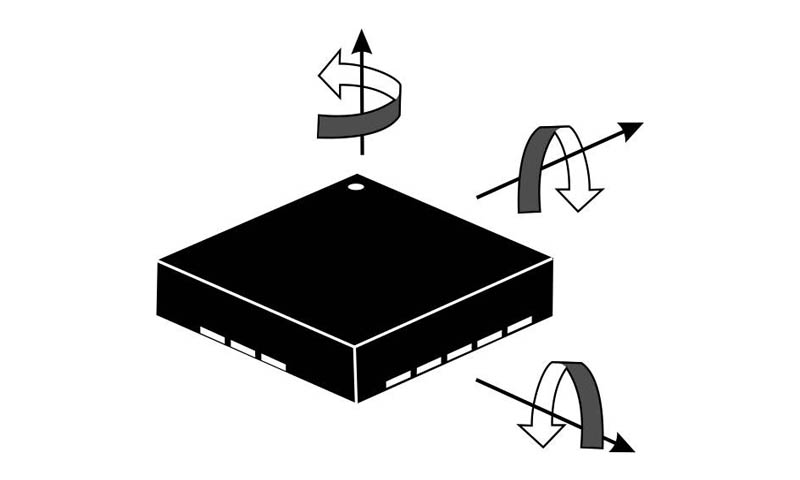
Najjednostavnija kalibracija IMU je izračunavanje offseta za svaku osu potpuno mirnog senzora. Svaka od tri ose rotacije žiroskopa bi u mirovanju trebalo da očitava vrednost od 0 degrees-per-second (dps, °/s). Offset merimo tako što očitamo vrednosti za svaku osu koje dobijemo u nekom periodu i onda ofsetujemo vrednosti giroskopa za srednju vrednost očitavanja za svaku osu. Ovo je zaista najjednostavnija kalibracija koja je dovoljna za većinu hobi upotreba IMU-a. Postoje kalibracije žiroskopa na mnogo višem nivou.
MicroPython IMU - Signali

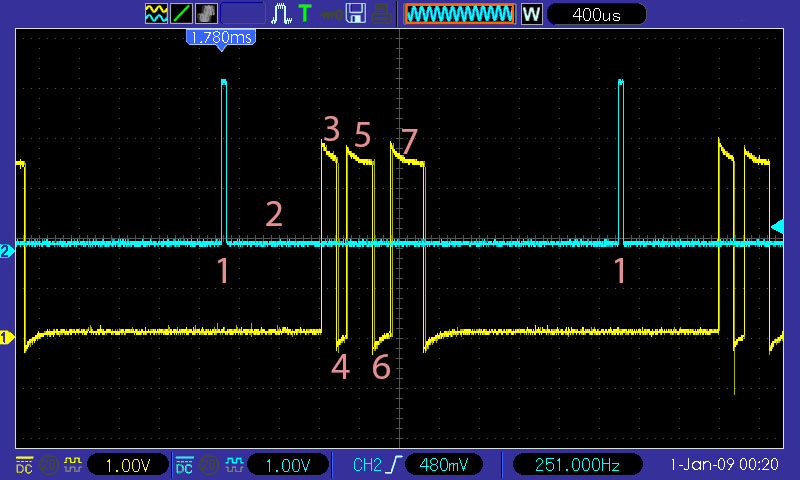
Ovo nije planiran sledeći korak u ovom projektu, ali primetio sam da performanse nisu kako bi bilo lepo da jesu. Izgleda da se svodi na to da će na kraju sve morati da se prepiše u C. MicroPython je ipak samo igračka i za neke hobi projekte najbrže rešenje.

MicroPython IMU - RAW data

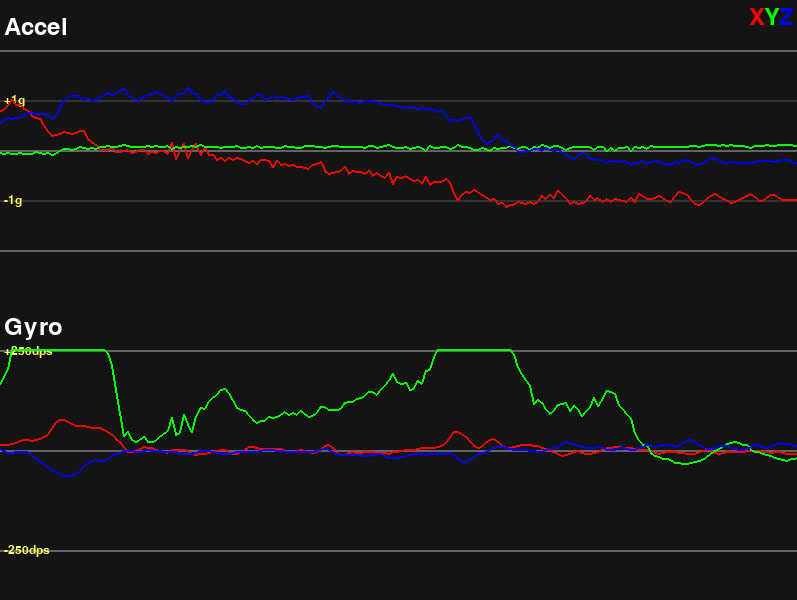
Sledeći korak je da steknem predstavu šta vrednosti koje dobijam od sentora predstavljaju u stvarnom svetu. Meni je uvek najbolje da shvatim nešto kada ga vidim. Zato je sledeći korak da crtam svaki od podataka (Ax,Ay,Az,Gx,Gy,Gz) koji dolazi sa senzora u realnom vremenu. Python nije pravi alat za RT projekte, ipak se nadam da će dovoljno biti za nesto ovako jednostavno.

MicroPython IMU - povezivanje

Odavno sam nabavio neke od ovih elektronskih komponenti ali nikako da nesto probam. Hoću da napravim jedan IMU (Inertial Measurement Unit) bez neke posebne potrebe. Verovatno ima već gotovih, jednostavnih i boljih rešenja pa je ovo samo zanimacija. Senzor je IvenSense MPU-6050 Six-Axis Gyro + Accelerometar. Ovaj senzor se ne preporučuje za upotrebu u novim projektima pošto je zamenjen novijom generacijom. U čipu se nalazi i Digital Motion Processor™ (DMP™) koji ne zelim da koristim iako pouzdano znam da bi rezultat bio bolji.